robocasa-control
在终端中运行以下命令:
dsh plugin install only-one-over/robocasa-control
将以下提示词粘贴到 DeepSeek Harness 对话框中:
在 DeepSeek Harness 中执行 dsh plugin install only-one-over/robocasa-control,或按 https://github.com/only-one-over/robocasa-control 仓库中的 INSTALL.md 完成环境与插件安装。
插件介绍
RoboCasa 把厨房操作放进 MuJoCo 仿真里,但单靠脚本或零散 API 很难在对话里连贯地「看场景、挪手臂、试抓取」。本插件把仿真常驻在 worker 进程里,让 DeepSeek Harness 里的多轮工具调用共享同一段物理状态,从开场景到截图、定位、闭环移动与多假设抓取,都能在同一条时间线上推进。
核心能力围绕「可操作的厨房任务」展开:环境体检与场景 manifest 记录运行上下文;locate 给出结构化几何(也可接视觉检测);move、rotate、grasp、drop 等走闭环与脱困/规划回退,减少卡死与开环旋转不准的问题;自带 Web 面板与浮窗预览,边聊边看 MJPEG 画面与状态。
适合在做具身智能、操作规划或 RoboCasa/Robosuite 实验的开发者与研究者:希望用自然语言驱动仿真、快速迭代 pick-and-place 流程,又需要可复现的运行目录与事件时间线的人。尚未接 ROS 2,目标是仿真与 Harness 工作流,而非直接控真机。
使用场景
- 用对话打开 RoboCasa 场景并完成抓取投放类任务
- 在 Harness 里边聊边看 MJPEG 预览调试手臂与相机
- 需要运行目录、manifest 与事件时间线复现实验过程
适合人员
- RoboCasa / Robosuite 仿真研究者
- 做操作规划与抓取策略的开发者
- 在 Harness 里做具身智能工作流的团队
相关插件

huashu-design
alchaincyf/huashu-design
在 Agent 里用一句话生成可交付设计:可点击原型、可编辑幻灯片、发布动效、信息图与小红书图文,适配 Cursor 等 Skills 环境。
工作流
2026.11.06
★ 28797

answer-me-with-html
QingYunA/answer-me-with-html
智能体技能:模型只写 Markdown 草稿,CLI 快速生成可离线阅读的单文件 HTML 页(含图表与表格),输出约为直接手写 HTML 的八分之一。
工作流
2026.10.19
★ 3696
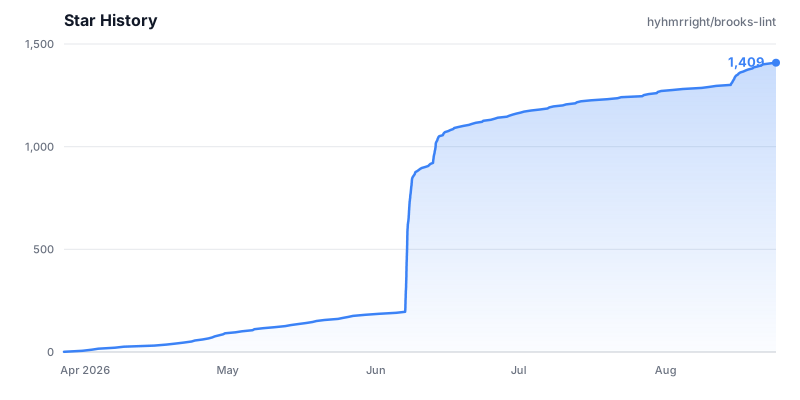
brooks-lint
hyhmrright/brooks-lint
基于十二本经典工程书籍,以六大衰退风险维度评审代码,输出可溯源的结构化诊断与健康分。
工作流
2026.10.29
★ 1550

Aegis
GanyuanRan/Aegis
让 AI 编程代理更可信:编辑前对齐真实基线、完成时附验证证据,减少返工与不安全变更。
工作流
2026.08.26
★ 1133